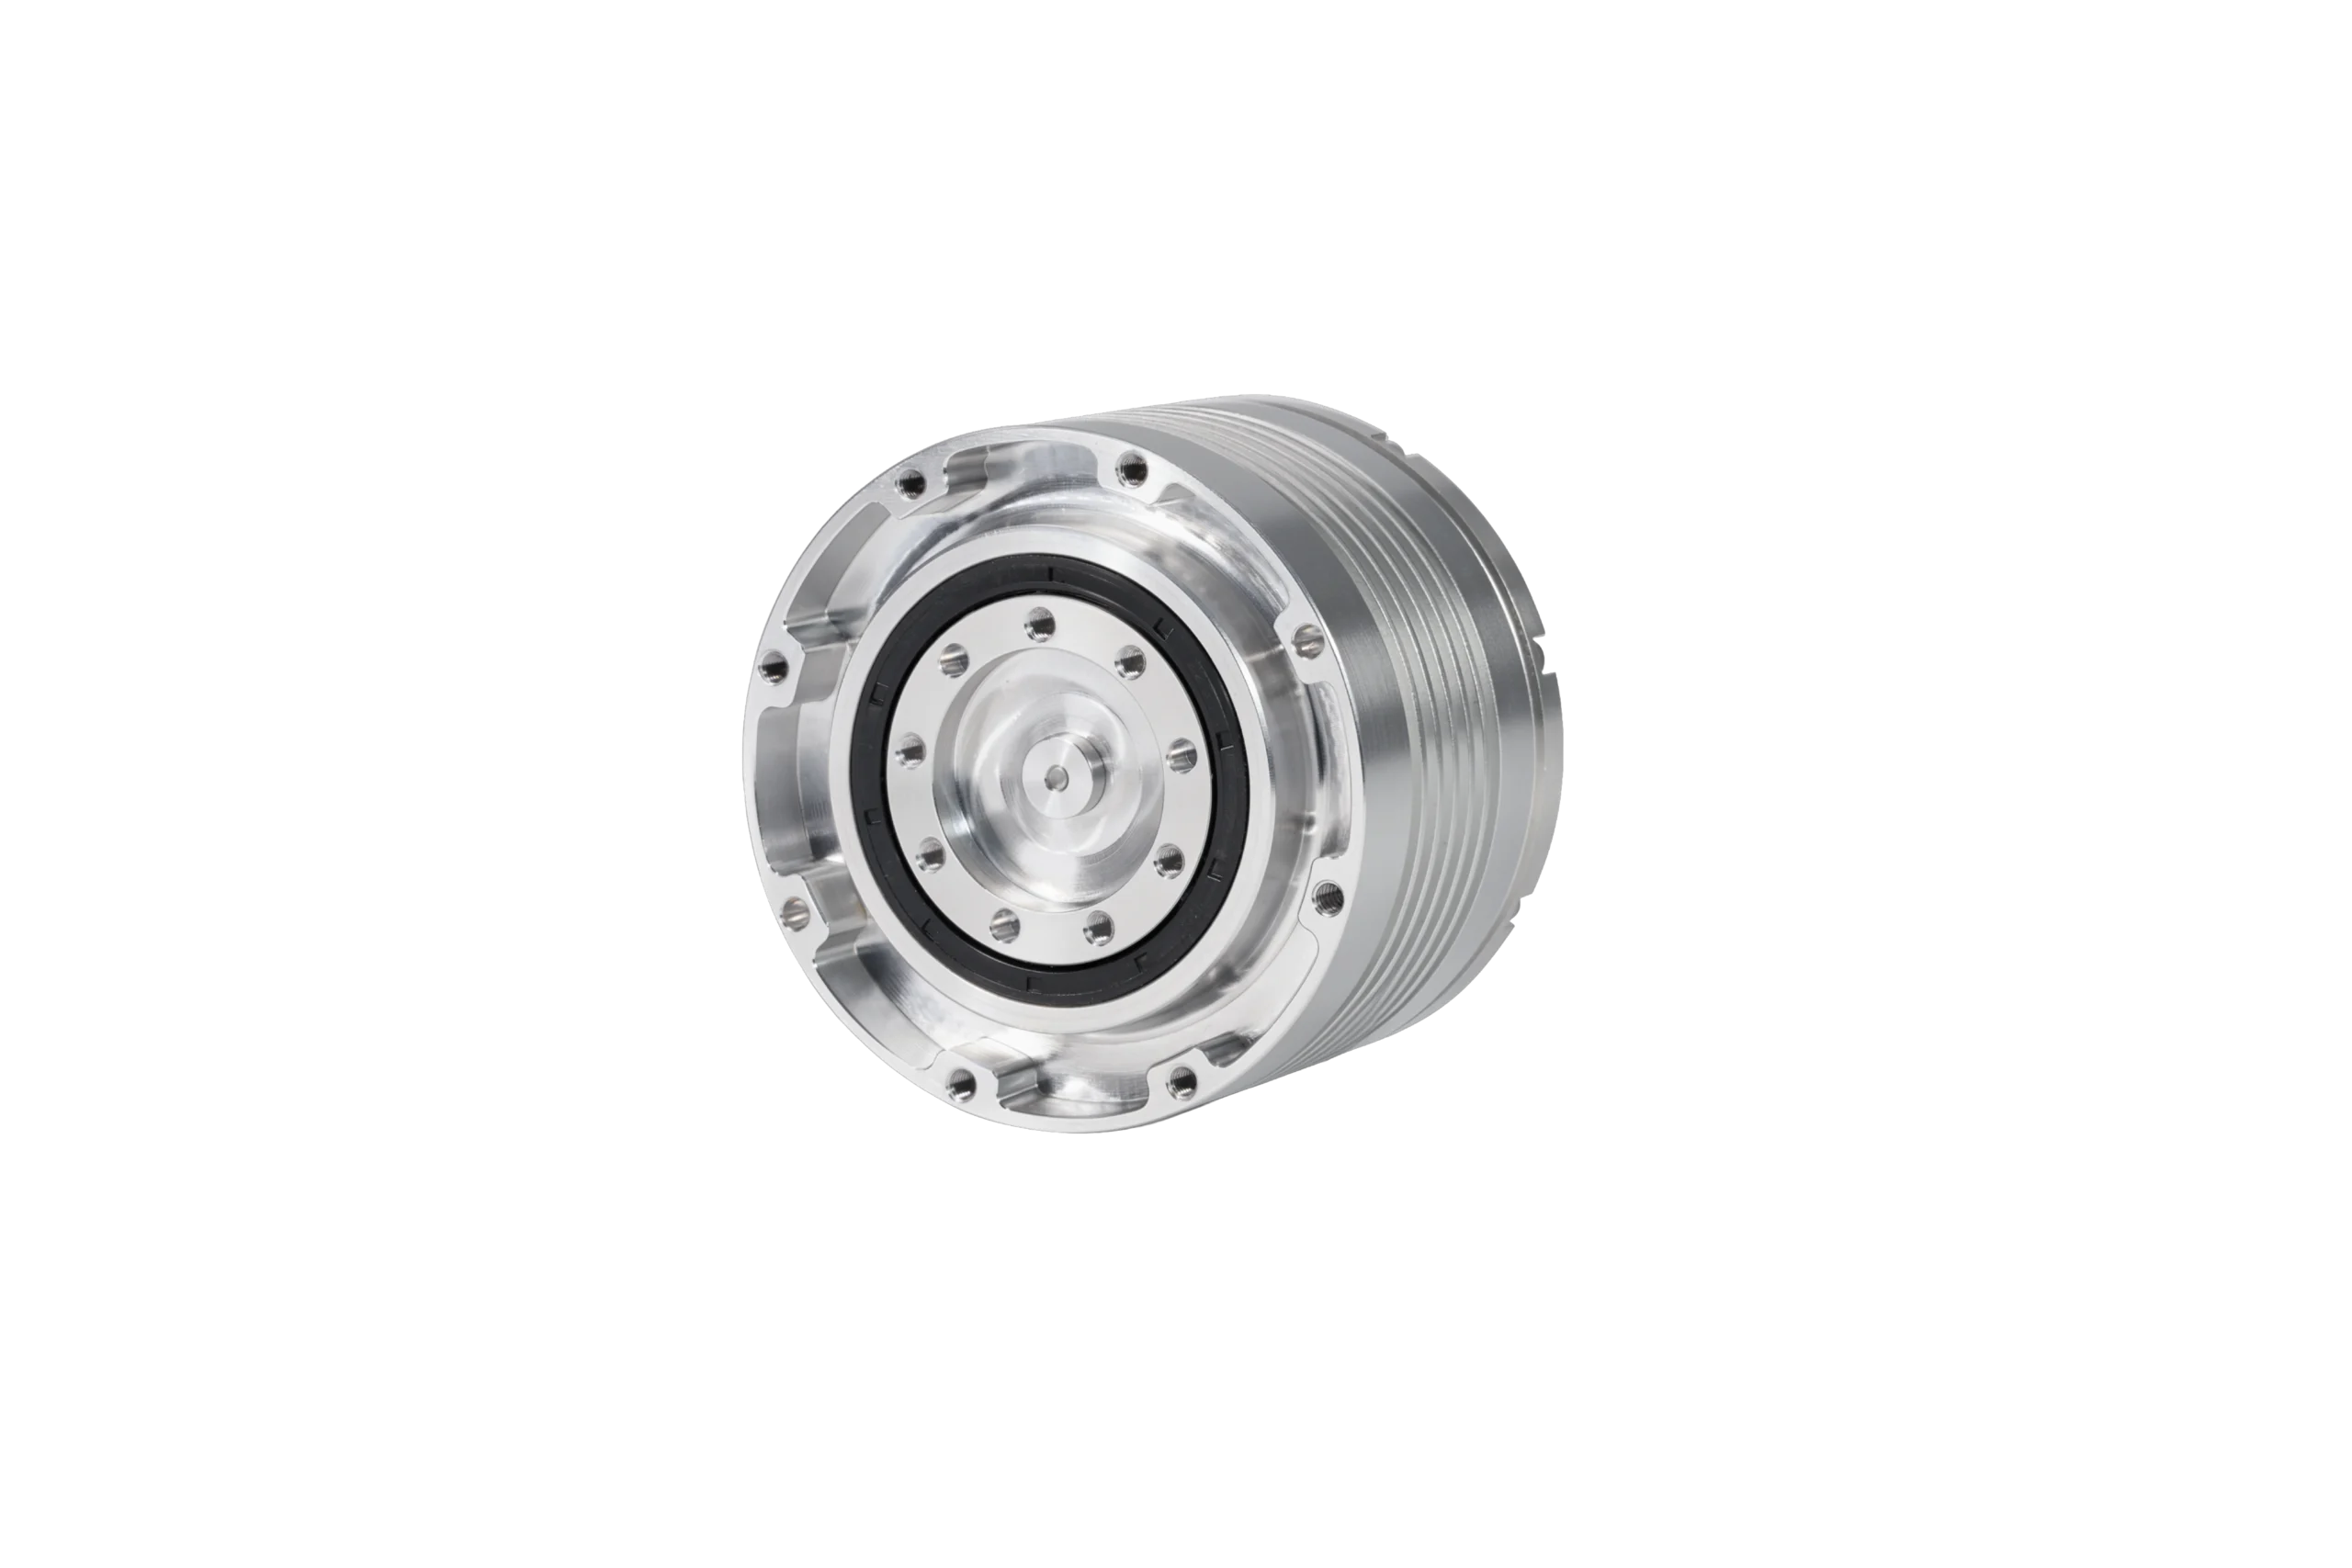
APM MEDIUM-DUTY SERIES
Explore ARTUS medium-duty planetary joint actuators, designed to balance torque, speed, and compact dimensions for humanoid robots, quadruped robots, robotic arms, and industrial automation.
AVAILABLE IN MULTIPLE MODELS
View ModelsTECHNICAL SPECIFICATIONS
Compare dimensions, torque, speed, electrical characteristics and protection ratings across all six medium-duty joint module models.
SELECT YOUR MODEL
Select a model to view its technical specifications and engineering drawing below.
Download Medium-Duty Series PDF →Available Models
Medium-Duty Planetary Joint Actuators · Performance and configuration
| Parameter | Unit | Specification |
|---|
Contact ARTUS for actuator selection and integration support, including torque, speed, mounting and communication requirements.

APM-063 Platform Reference Drawing. Confirm model-specific dimensions before installation.
View Full-Size Drawing ↗Specify the selected model, required torque, operating speed, communication interface and installation conditions when requesting a quotation.
Specifications are provided for reference. Confirm the final configuration, protection rating and model-specific installation dimensions with ARTUS before ordering.
Share your torque, speed, payload, installation space and interface requirements with our engineering team.
Request Technical Evaluation
Where intelligence takes form,
intent becomes motion.
Building 2, Jinhuanyu Science Park,
No.263 Changfeng Road, Guangming District, Shenzhen, Guangdong, China
© 2026 ARTUS Motion Systems Co., Ltd. All rights reserved.